
Автономна навігація БПЛА без GPS: комп’ютерний зір, оптичний потік та штучний інтелект
Використання супутникових систем навігації (GPS, GLONASS, Galileo) довгий час було основним способом позиціонування безпілотних літальних апаратів у просторі. Проте в умовах активного застосування засобів радіоелектронної боротьби, глушіння та спуфінгу супутниковий сигнал стає непридатним або викривленим. Це змушує розробників впроваджувати автономні системи навігації, які не залежать від зовнішніх радіосигналів.
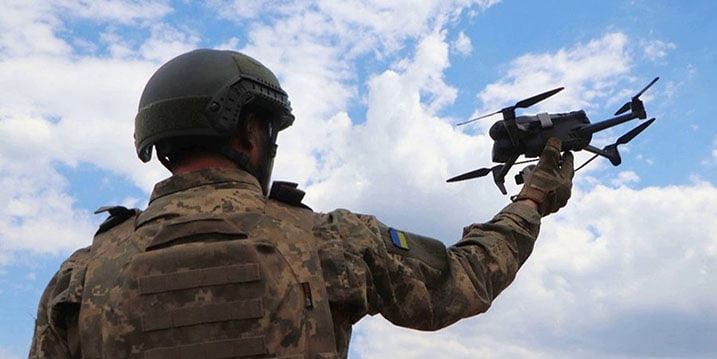
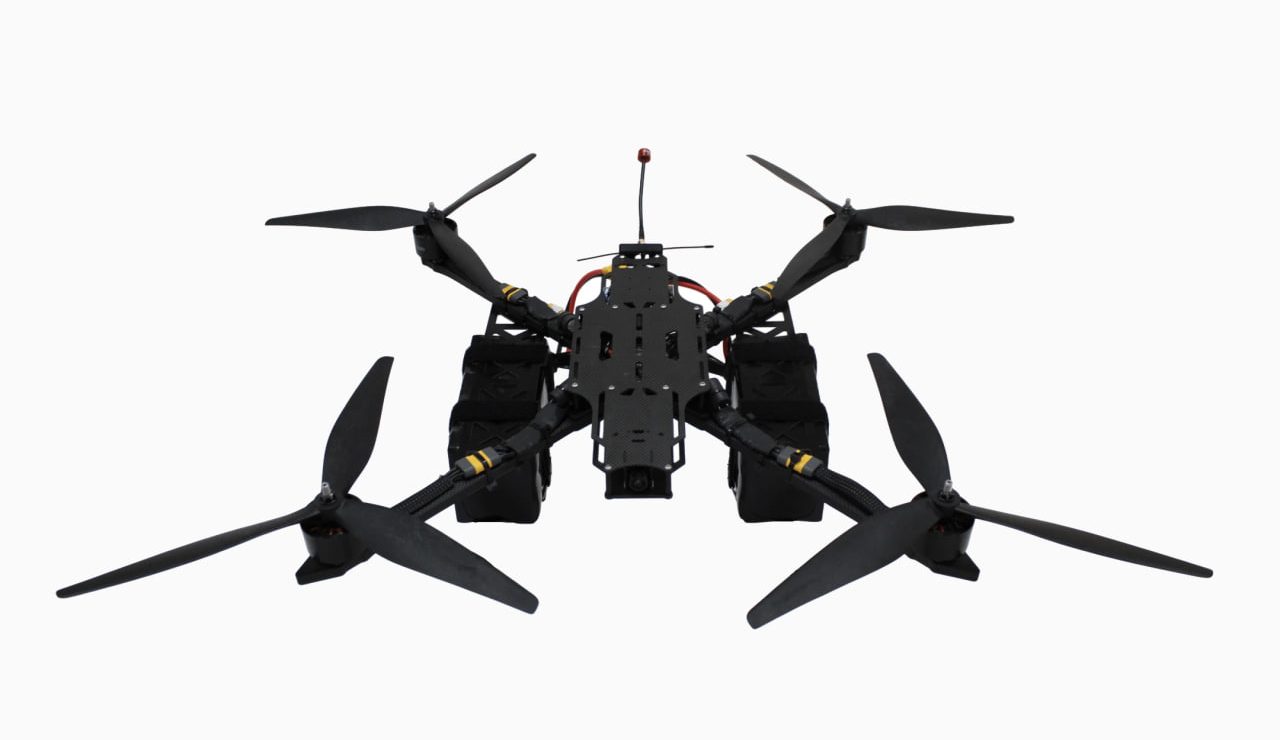
Для створення безпілотників, здатних виконувати завдання в умовах тотального радіоелектронного придушення, вітчизняні інженери застосовують мультисенсорні системи та алгоритми комп’ютерного зору. Сучасні розробки від компанії Drone Tech Solutions (DTS) оснащуються завадостійкими обчислювачами та оптичними датчиками, що дозволяє апарату утримувати позицію та коригувати курс навіть при повній відсутності супутникового зв’язку.
Технології позиціонування без використання супутників
Сучасні автономні безпілотні комплекси поєднують кілька незалежних джерел даних для формування точної карти власного руху:
- Інерціальні навігаційні системи (ІНС). Базуються на високоточних акселерометрах та гіроскопах, які фіксують прискорення та кутові швидкості апарата, вираховуючи його траєкторію без зовнішніх сигналів.
- Оптичний потік (Optical Flow). Нижній оптичний датчик аналізує зсув пікселів підстилаючої поверхні в реальному часі, що дозволяє дрону точково зависати над землею та утримувати висоту.
- Візуальна одлометрія та SLAM (Simultaneous Localization and Mapping). Алгоритми побудови карти навколишнього середовища, які порівнюють відеопотік із курсової камери з тривимірною моделлю рельєфу.
- Сонарні та лідарні датчики. Використовуються для точного вимірювання відстані до перешкод та підстилаючої поверхні при польотах на низьких висотах.
Допоміжні алгоритми штучного інтелекту та донаведення
Окремим важливим напрямком розробки є алгоритми автозахоплення та донаведення на ціль. Вони дозволяють комп’ютеру самостійно ідентифікувати об’єкти (автомобілі, техніку, споруди) та коригувати курс на фінальній ділянці траєкторії.
Обираючи сучасні дрони українського виробництва, оснащені модулями штучного інтелекту, оператори отримують високоефективні комплекси, здатні самостійно завершувати місію навіть при втраті радіосигналу від наземної станції управління.
Регламент підготовки автономних систем до вильоту
Для надійної роботи оптичної навігації перед запуском необхідно дотримуватися базових правил технічного обслуговування:
- Очищення та перевірка оптики. Оптичні датчики та камери мають бути повністю чистими, без слідів пилу, вологи чи масляних плям.
- Калібрування інерціального модуля (IMU). Проведення точного калібрування гіроскопів на рівній горизонтальній поверхні.
- Перевірка освітленості та контрастності. Урахування особливостей рельєфу та умов освітлення для коректної роботи алгоритмів оптичного потоку.
Впровадження автономних систем навігації є вирішальним кроком у розвитку безпілотної авіації, що забезпечує виконання завдань у будь-яких умовах радіоелектронного протистояння.